装机前把所有零件摊开,对一遍清单,先把零件认全 装机之前,我花了半个小时把所有零件摊在桌子上,对着采购清单一个个认。说实话,第一次拿到F450机架的时候,我连中心板正反面都分不清。 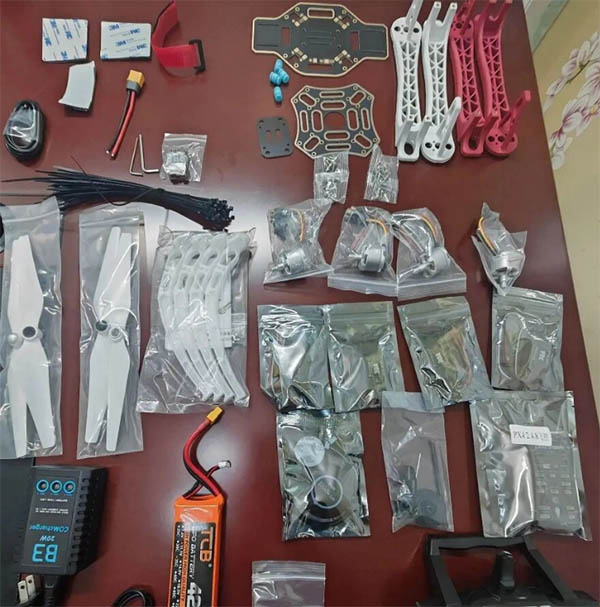 完整清单如下: F450机架套件(含中心板、4根机臂、起落架、螺丝包) Pixhawk 2.4.8飞控 GPS模块(u-blox M8N芯片,集成罗盘) 30A电调 ×4 2212 KV920无刷电机 ×4 FS-I6X遥控器 + IA6B接收机 3S 4200mAh锂电池 9045桨叶 ×2对(9英寸直径,4.5英寸螺距) 杂物:杜邦线、热缩管、尼龙扎带、3M双面胶、减震棉 建议你在装机前也这么干一次——摊开、认全、对清单。不然装到一半发现少了个螺丝,或者电机线序搞混了,停下来查比一开始就理清慢得多。 装机五步 第一步:机架组装 F450的机架结构不复杂:一块中心板,四根机臂,一套起落架。中心板分上下两层,电机安装在机臂末端,机臂用螺丝固定在中心板上。 有个细节容易忽略:机臂螺丝的方向。F450的机臂螺丝是从下往上穿的,螺母在上面。如果你反过来装,装到后面会发现飞控和电池没地方放——螺丝头会顶住。 拧螺丝的时候别一上来就拧死。四根机臂先都带上螺丝,确认位置对了再逐个拧紧。我就犯过这个错——第一根机臂装反了位置,拧死之后发现整个机架歪了,又得拆了重来。 第二步:电机安装 四个电机分别装到四根机臂的末端。注意两件事: 线序。四个电机都标了A/B/C三相线,对应的电调也有A/B/C。理论上ABC顺序接反了电机反转,但实际操作中,如果你不确定,先按颜色对应接好,首飞前用Mission
Planner测试电机方向,反转的话任意对调两根线就行。 螺丝长度。电机安装螺丝不要太长,否则会顶到电机内部的线圈。F450配套的螺丝是配好的,但如果你的电机不是原配的,量一下螺丝长度——能拧进电机壳但不会碰到线圈。这个我用游标卡尺量过,原配螺丝长度8mm,刚好不碰到线圈底面。 第三步:电调焊接 这一步是整个装机过程中最容易出事的一步。 F450中心板的底部有焊盘,电调的电源线(红正黑负)需要焊到焊盘上。四个电调的正极全部焊到+焊盘,负极全部焊到-焊盘。 焊接前务必确认电调线的正负极方向。红色线接+焊盘,黑色线接-焊盘。听起来像废话,但我在这一步焊反过一次——通电瞬间电调冒烟,直接报废了一个电调。120块钱的教训。 信号线先不接,等飞控装好了再接。 第四步:飞控安装 Pixhawk 2.4.8装到中心板上层。用减震棉贴在飞控底部,然后再固定到机架上。减震棉的作用是隔离电机震动对飞控IMU的影响。 这里有个度的问题:减震棉太薄,起不到减震效果;太厚,飞控会晃。我第一次装的时候贴了三层减震棉,结果飞控晃得厉害,加速度计校准一直报错。后来减到一层,问题解决。 飞控的朝向:Pixhawk
上有一个箭头标志,这个箭头必须指向机头方向。装反了(箭头朝机尾)导致俯仰和横滚全部反向——推前进杆飞机后退,推左杆飞机往右歪,起飞直接翻。 第五步:接收机和GPS接线 接收机:R9DS接收机接飞控的RC IN接口。R9DS支持SBUS输出,用一根三线杜邦线连接接收机的SBUS口和飞控的RC
IN口。SBUS是数字信号,一根线就能传所有通道,比PPM稳定得多。 GPS:Here2
GPS接飞控的GPS1接口(不是TELEM口,别接错)。Here2的连接线是配套的,一头接GPS模块,一头接飞控的GPS1口。 GPS模块安装在机架上方,尽量远离飞控和图传。Here2上有一个箭头标志,和飞控一样,箭头要指向机头方向。这个箭头指错了,罗盘数据会全错——起飞后飞机不知道自己朝哪个方向,自动模式直接乱飞。 装机完成,下一步是通电测试 五个坑 装机过程中我踩了五个坑,按严重程度从高到低排: 坑1:电调正负极焊反。通电瞬间冒烟,电调直接报废。损失120元。教训:焊接前用万用表确认焊盘正负极,焊完后用万用表再量一遍电调输入端的正负极是否正确。两次测量,一次都别省。 坑2:机臂螺丝没拧到位。装完整个机架之后,拿起来晃了一下,发现一根机臂在松动。如果带着这个状态首飞,空中机臂折叠,等于直接炸机。教训:装机完成后逐个检查所有螺丝,用内六角扳手再过一遍。 坑3:GPS箭头装反。Here2的箭头应该指机头方向,我装的时候没注意,箭头指了侧面。通电后在Mission
Planner里看罗盘数据,航向角一直漂移,完全对不上实际方向。拆下来重新装之后恢复正常。 坑4:减震棉贴太厚。前面说过了,三层减震棉导致飞控晃动过大,加速度计校准报错。改为一层后解决。减震棉不是越厚越好,要的是"刚好的柔性"。 坑5:接收机通道顺序接错。R9DS的SBUS输出虽然只用一根线,但遥控器的通道映射需要和飞控对应。我在Mission Planner的Radio
Calibration页面发现油门在通道1、俯仰在通道3——全乱了。最后在遥控器里重新映射了通道顺序才解决。 通电前检查清单 装完机、准备通电之前,过一遍这个清单: 建议先收藏这篇,装机时对照着检查,别通完电才发现问题。 所有螺丝检查一遍——机臂螺丝、电机螺丝、飞控固定螺丝 电调焊接点检查——正负极是否正确、焊点是否虚焊 飞控朝向确认——箭头指向机头 GPS箭头方向确认——箭头指向机头 接收机通道顺序确认——在Mission Planner的Radio Calibration页面检查 电池电压检测——3S满电应该是12.6V(每节4.2V × 3) 桨叶先不装——通电测试阶段不要装桨叶 这个清单我打印出来贴在实验室墙上了。每次装机后过一遍,比出了问题再查快得多。 说句实话,装机这个环节本身不难,难的是你愿不愿意把每个细节都做到位。螺丝拧没拧紧、正负极对不对、箭头指没指对——这些事检查起来花不了两分钟,但漏一个都够你炸一次机。 下一步 装完机只是第一步。下一篇我会讲固件烧录和传感器校准——Pixhawk
2.4.8刷ArduPilot固件、加速度计校准、罗盘校准、遥控器校准。那一步也踩了几个坑,到时候一起说。 装机阶段涉及的基础参数很少,主要是硬件连接。到固件烧录阶段会开始接触ArduPilot参数,到时候我会逐条核对官方文档,不凭记忆写。 这篇内容建议先收藏,装机时对照着做,少走弯路。 |